


9月18日至20日,由中国指挥与控制学会、IEEE北京分会主办,哈尔滨工程大学等单位承办的2026第九届IEEE国际无人系统大会在山东青岛举行。我校智慧交通现代产业学院教师论文《Adaptive Coverage Path Planning for UAV Inspection in Unstructured Pasture Environments》获大会录用,该研究获安徽省教育厅科学研究重点项目资助。论文第一作者周杨受邀展示交流,低空技术方向骨干教师孙燕同期参会调研。
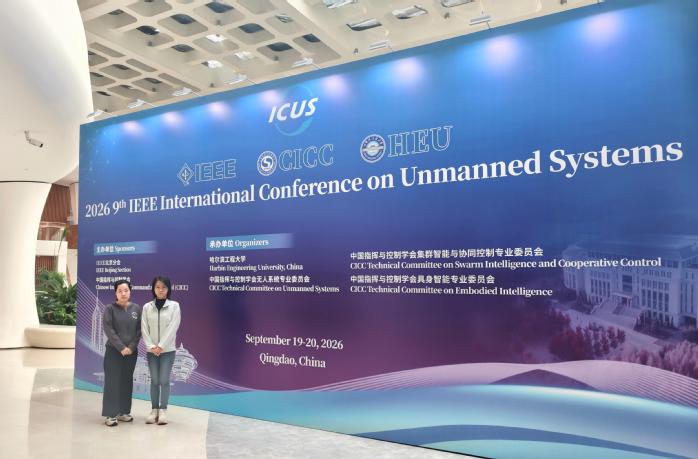
该研究成果主要针对牧场边界不规则、池塘围栏等禁飞区导致传统扫描航线效率偏低问题,提出面向非结构化牧场环境的无人机覆盖路径规划方法。
会议期间,周杨围绕非结构化环境建模、覆盖路径评价与算法工程化落地等同国内外学者深入研讨,为后续研究收集宝贵建议与前沿思路;孙燕调研了当前国内外无人系统领域的最新技术成果与产业应用动态,就低空技术工程专业方向、核心课程、教学体系构建以及产学研合作与多家高校、科研院所和行业企业深入交流,为低空技术工程专业的申报积累经验。
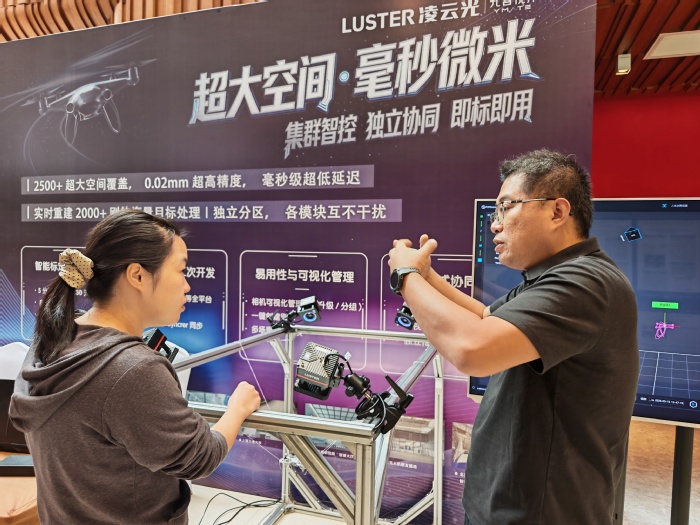
该成果被IEEE高水平国际会议录用,并获邀赴会交流,是学校坚持高水平科研建设、以高水平科研反哺人才培养的体现,也展示了学校在无人机智能规划方向的研究积累。学校将以此为契机,把会议前沿动态、学术资源与行业需求转化为新专业建设和课程教学支撑,推动“科学研究—专业建设—人才培养”良性循环,服务低空经济和智能交通发展。
(撰稿、摄影:高心仪 稿源单位审核:潘立琼 编辑:任玥)
上一篇:下一篇:


 皖公网安备 34012302000323号